伺服气动系统定位精度影响因素与精度提升方案
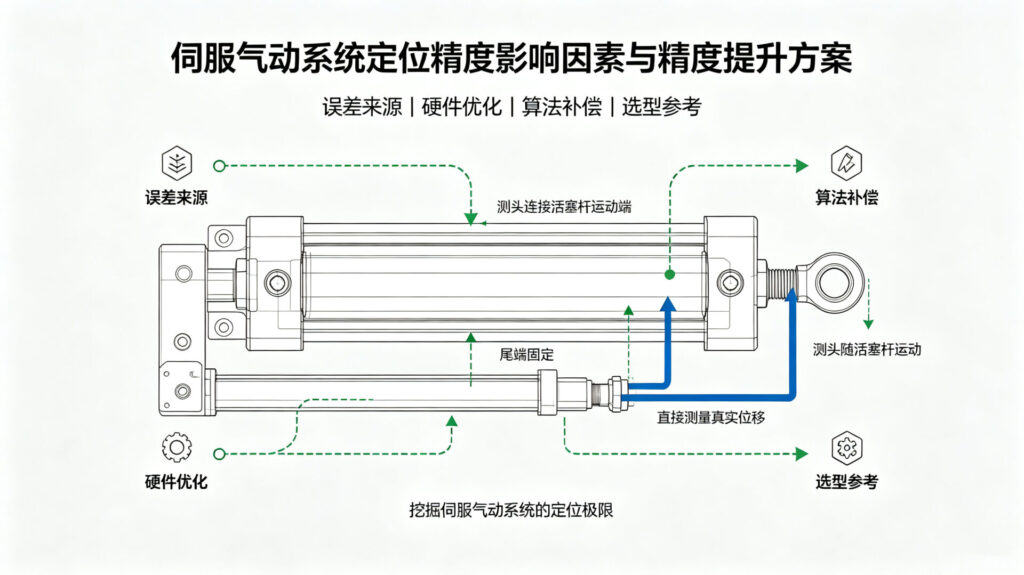
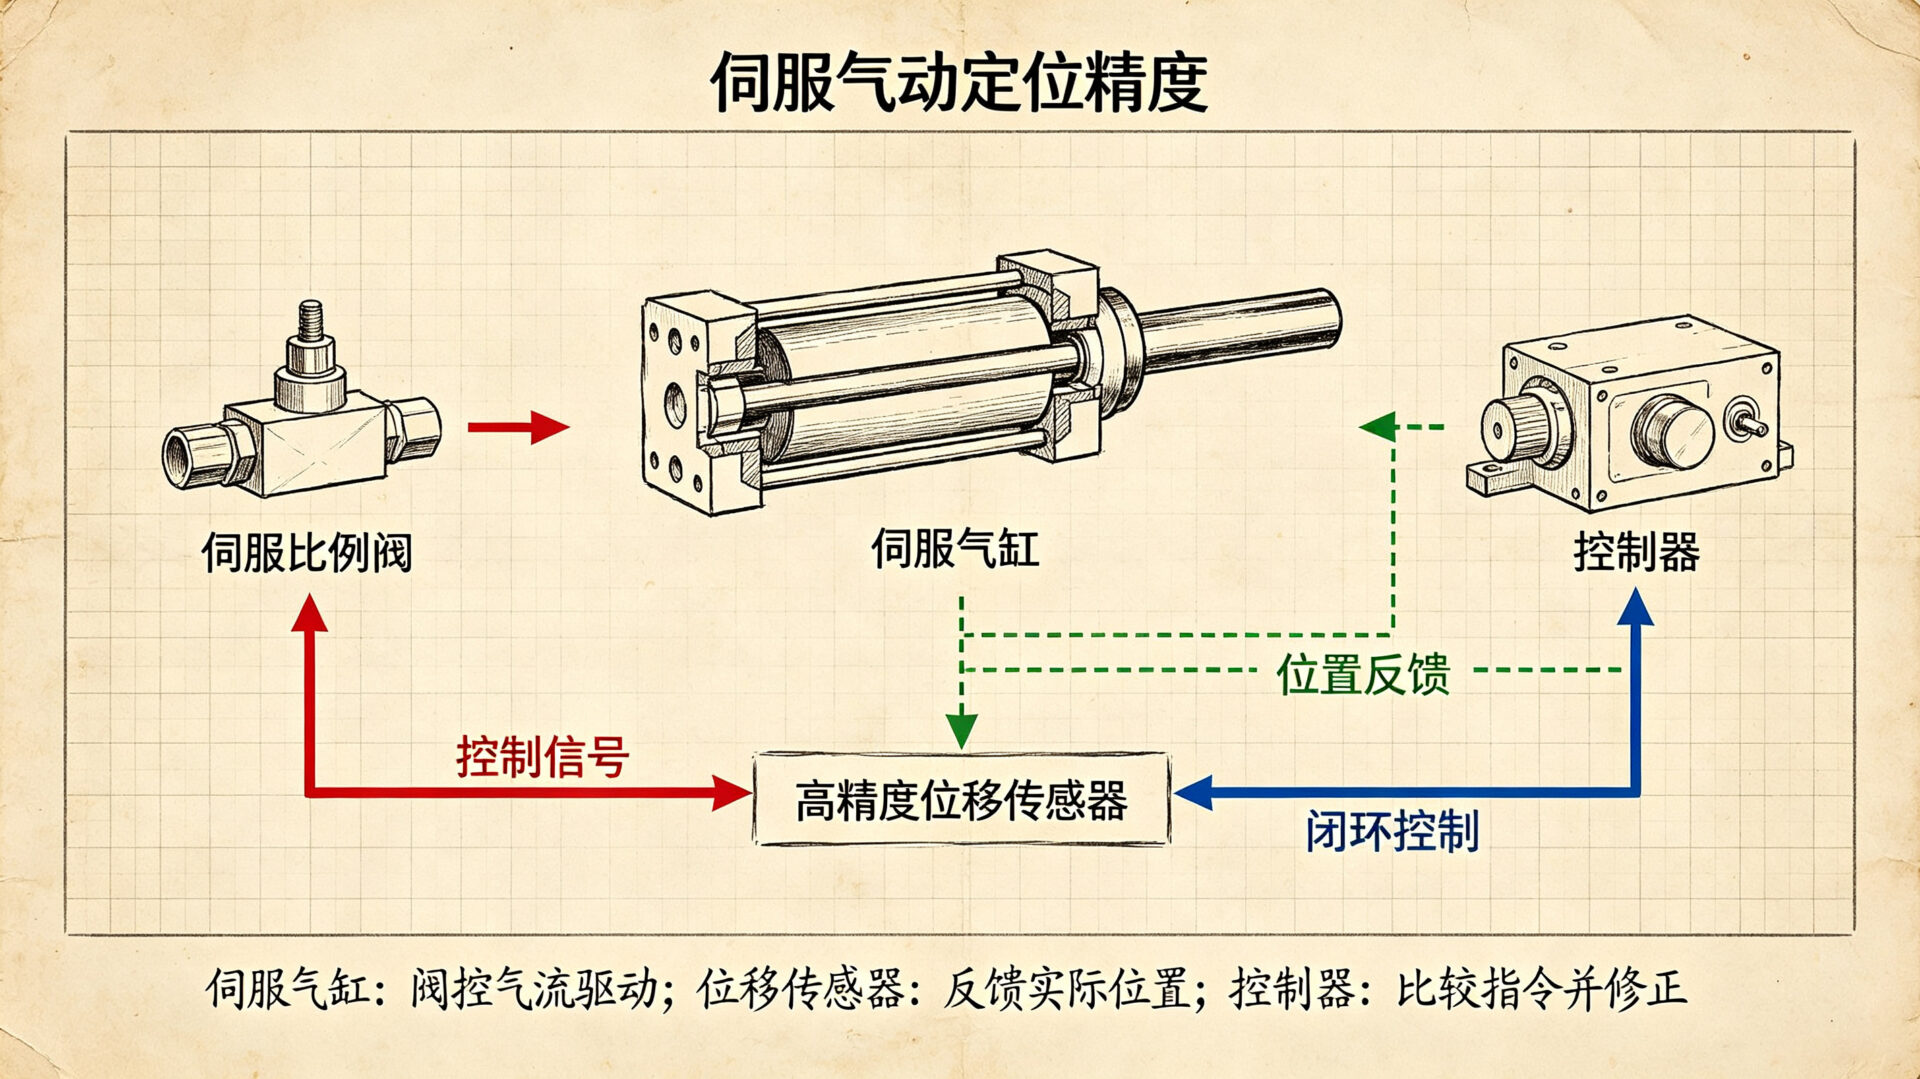
伺服气动系统是一种结合了气动执行器(如气缸)与伺服控制技术(通常通过比例阀或高速开关阀配合传感器和控制器)的高精度气动定位系统。
在工业自动化和精密制造领域,伺服气动系统扮演着至关重要的角色,它不仅提升了设备的运行效率,还显著增强了定位精度,成为许多高端设备的核心组件。
一、伺服气动系统定位精度能达到多少?
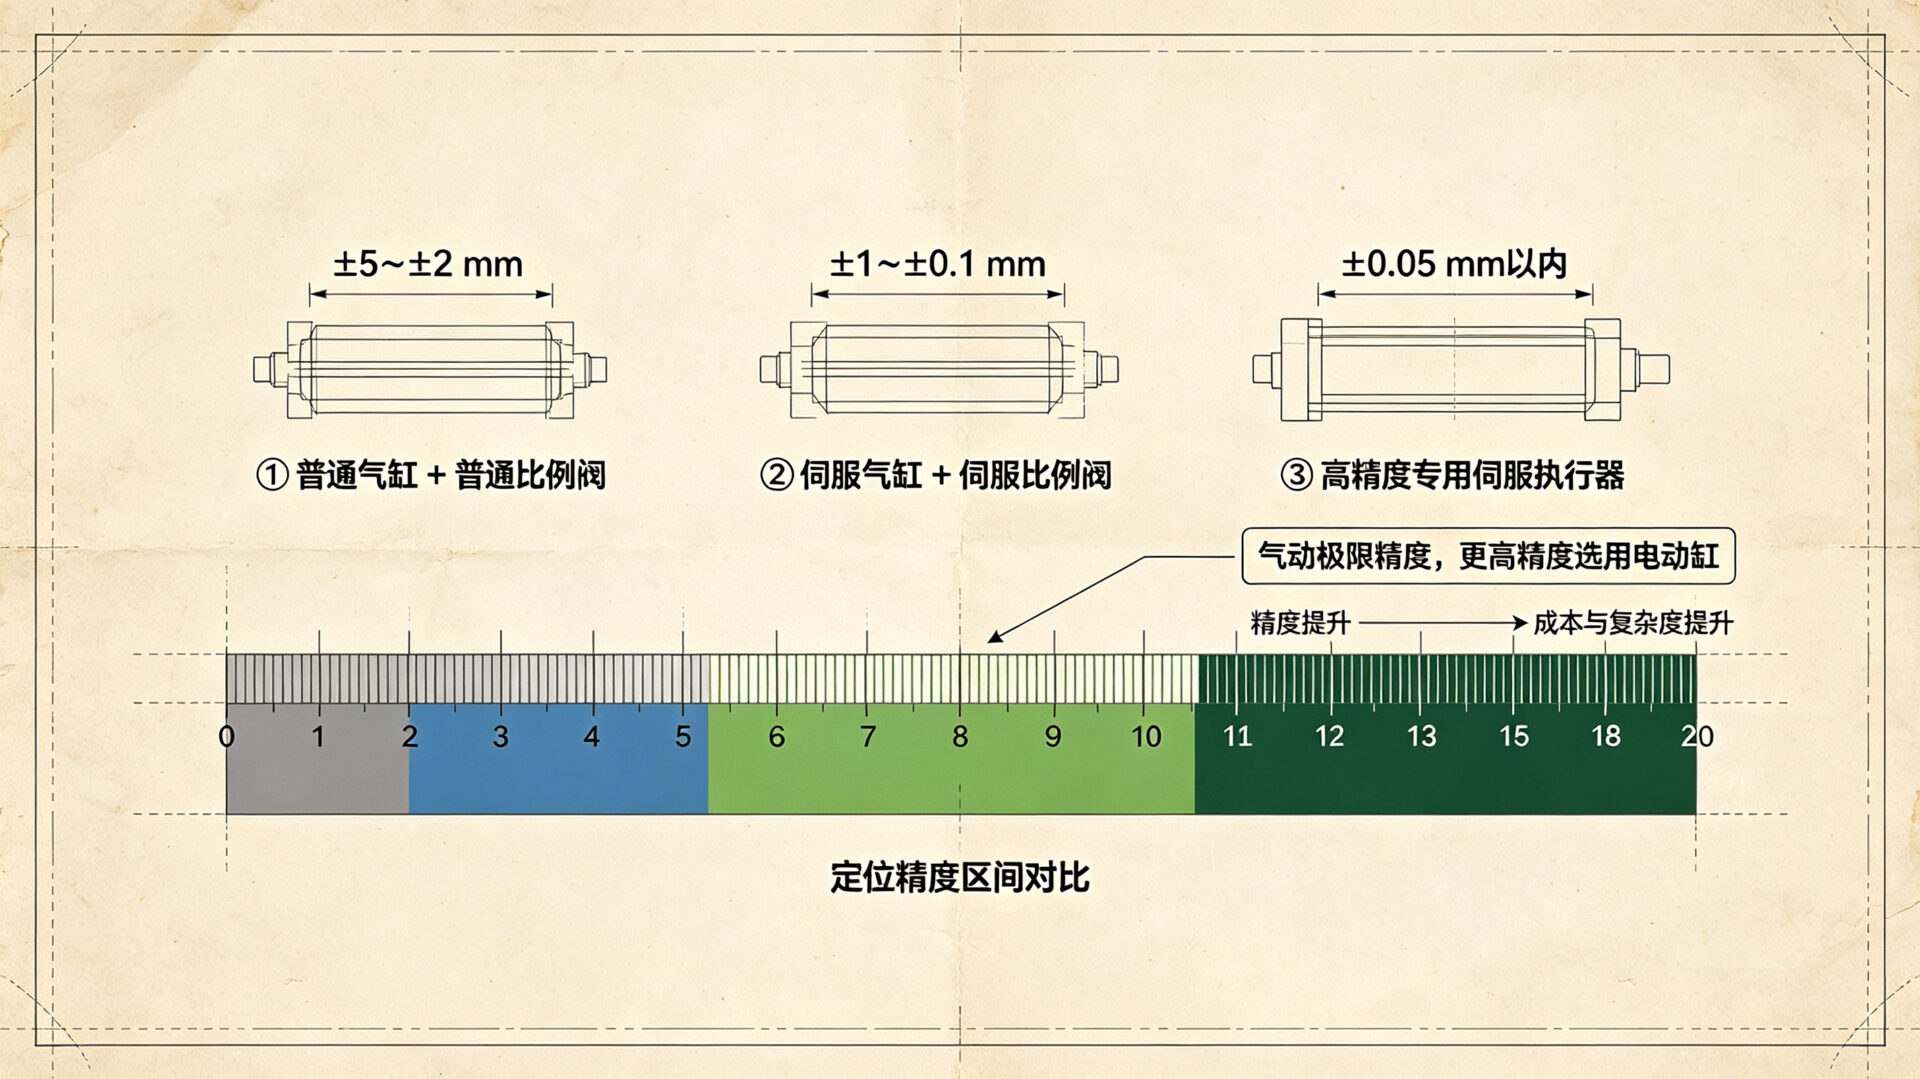
在标准工业工况下,伺服气动系统的定位精度区间如下:
| 应用场景 | 典型定位精度 | 典型重复定位精度 |
| 普通气缸 + 普通比例阀 | ±1~±5 mm | ±0.5~±2 mm |
| 伺服气缸 + 伺服阀/伺服比例阀 | ±0.1~±0.5 mm | ±0.02~±0.1 mm |
| 高精度专用伺服气动执行器 | ±0.05~±0.1 mm | ±0.01~±0.03 mm |
行业共识:伺服气动的极限工程精度约在 ±0.01 mm 量级,再往上必须转伺服电动缸。
二、重复定位精度主要和哪些参数有关?
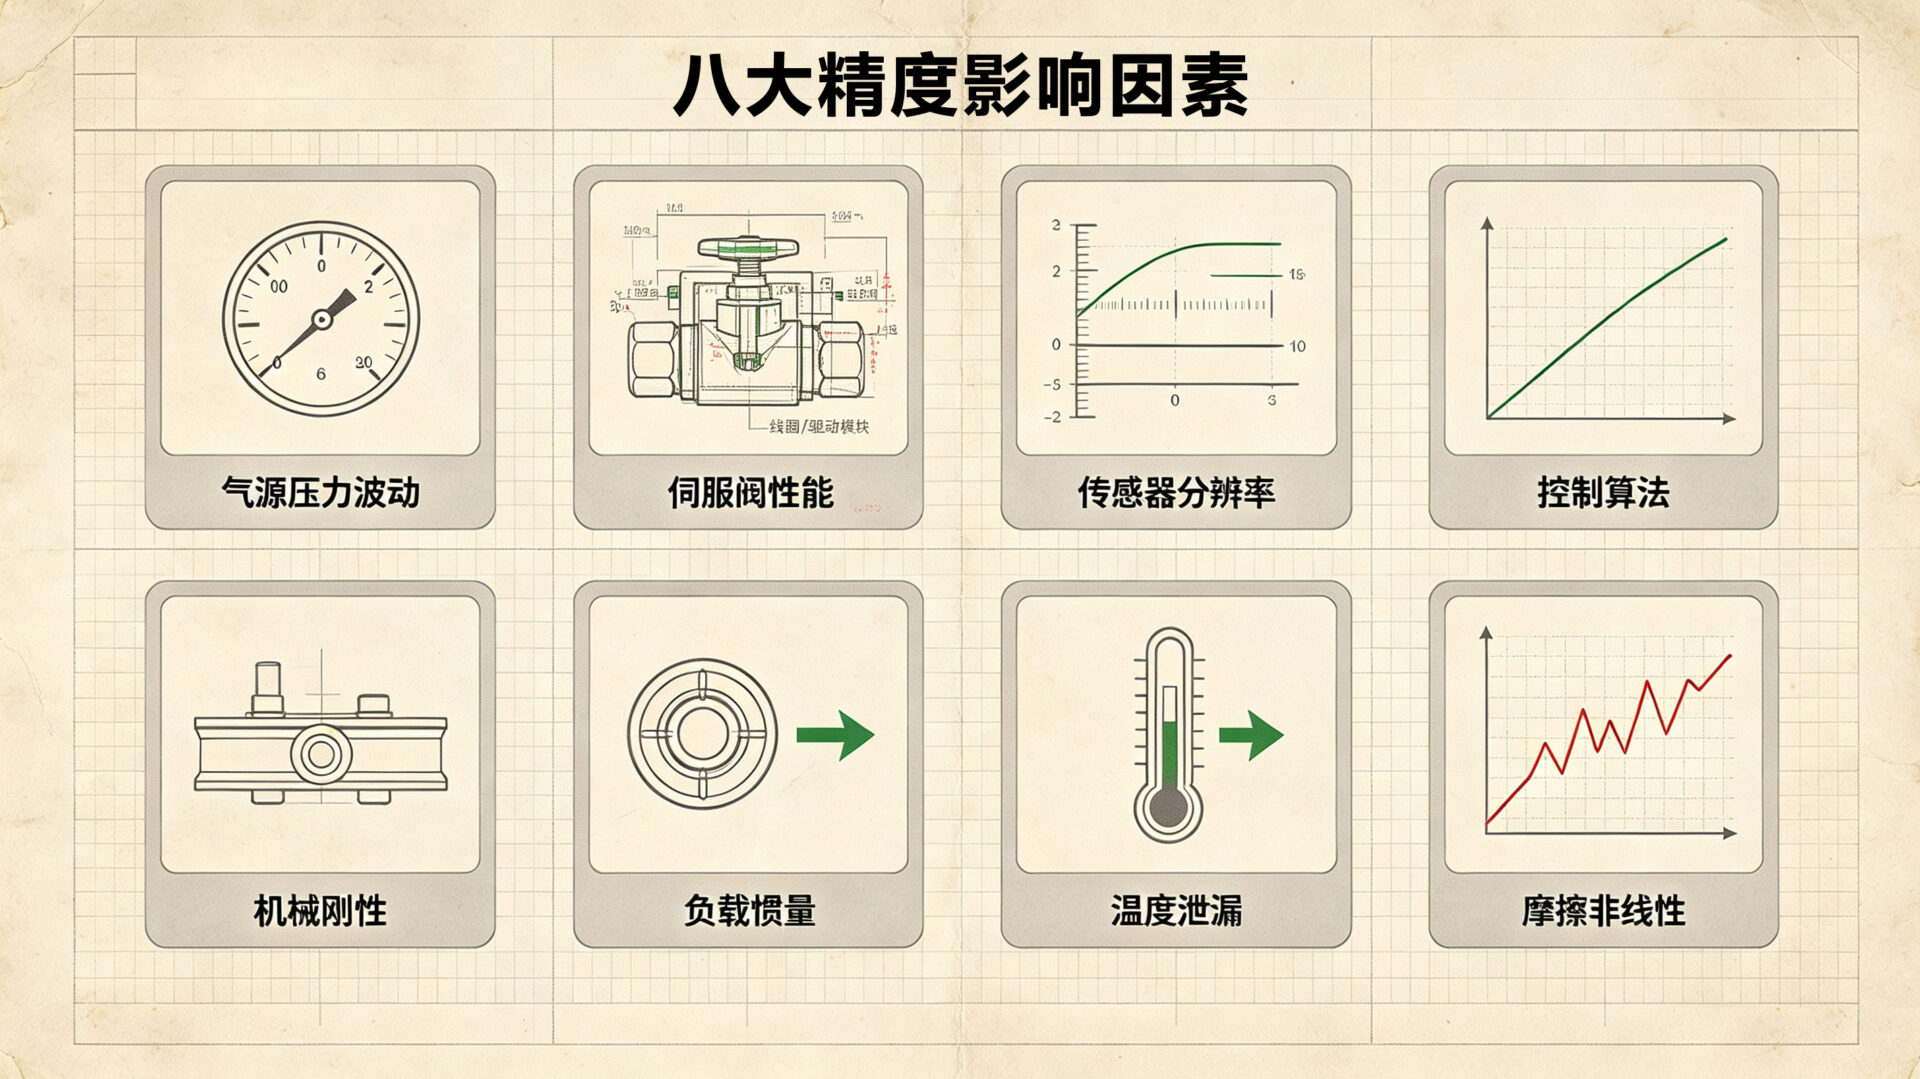
重复定位精度受气动特性、控制、机械、工况四大类因素共同影响,核心参数如下:
| 影响因素 | 说明 |
| 气源稳定性 | 压缩空气的压力波动(±0.01 MPa以上)会直接导致推力变化,影响终点位置。需使用高精度减压阀和储气罐稳压。 |
| 比例/伺服阀性能 | 阀的响应速度、滞环、分辨率(如12位以上)决定流量控制精细度。高频PWM高速开关阀也可实现类似效果。 |
| 位置传感器分辨率 | 磁致伸缩位移传感器(MTS)或高精度磁编码器(分辨率 ≤ 1 μm)是实现高重复精度的前提。 |
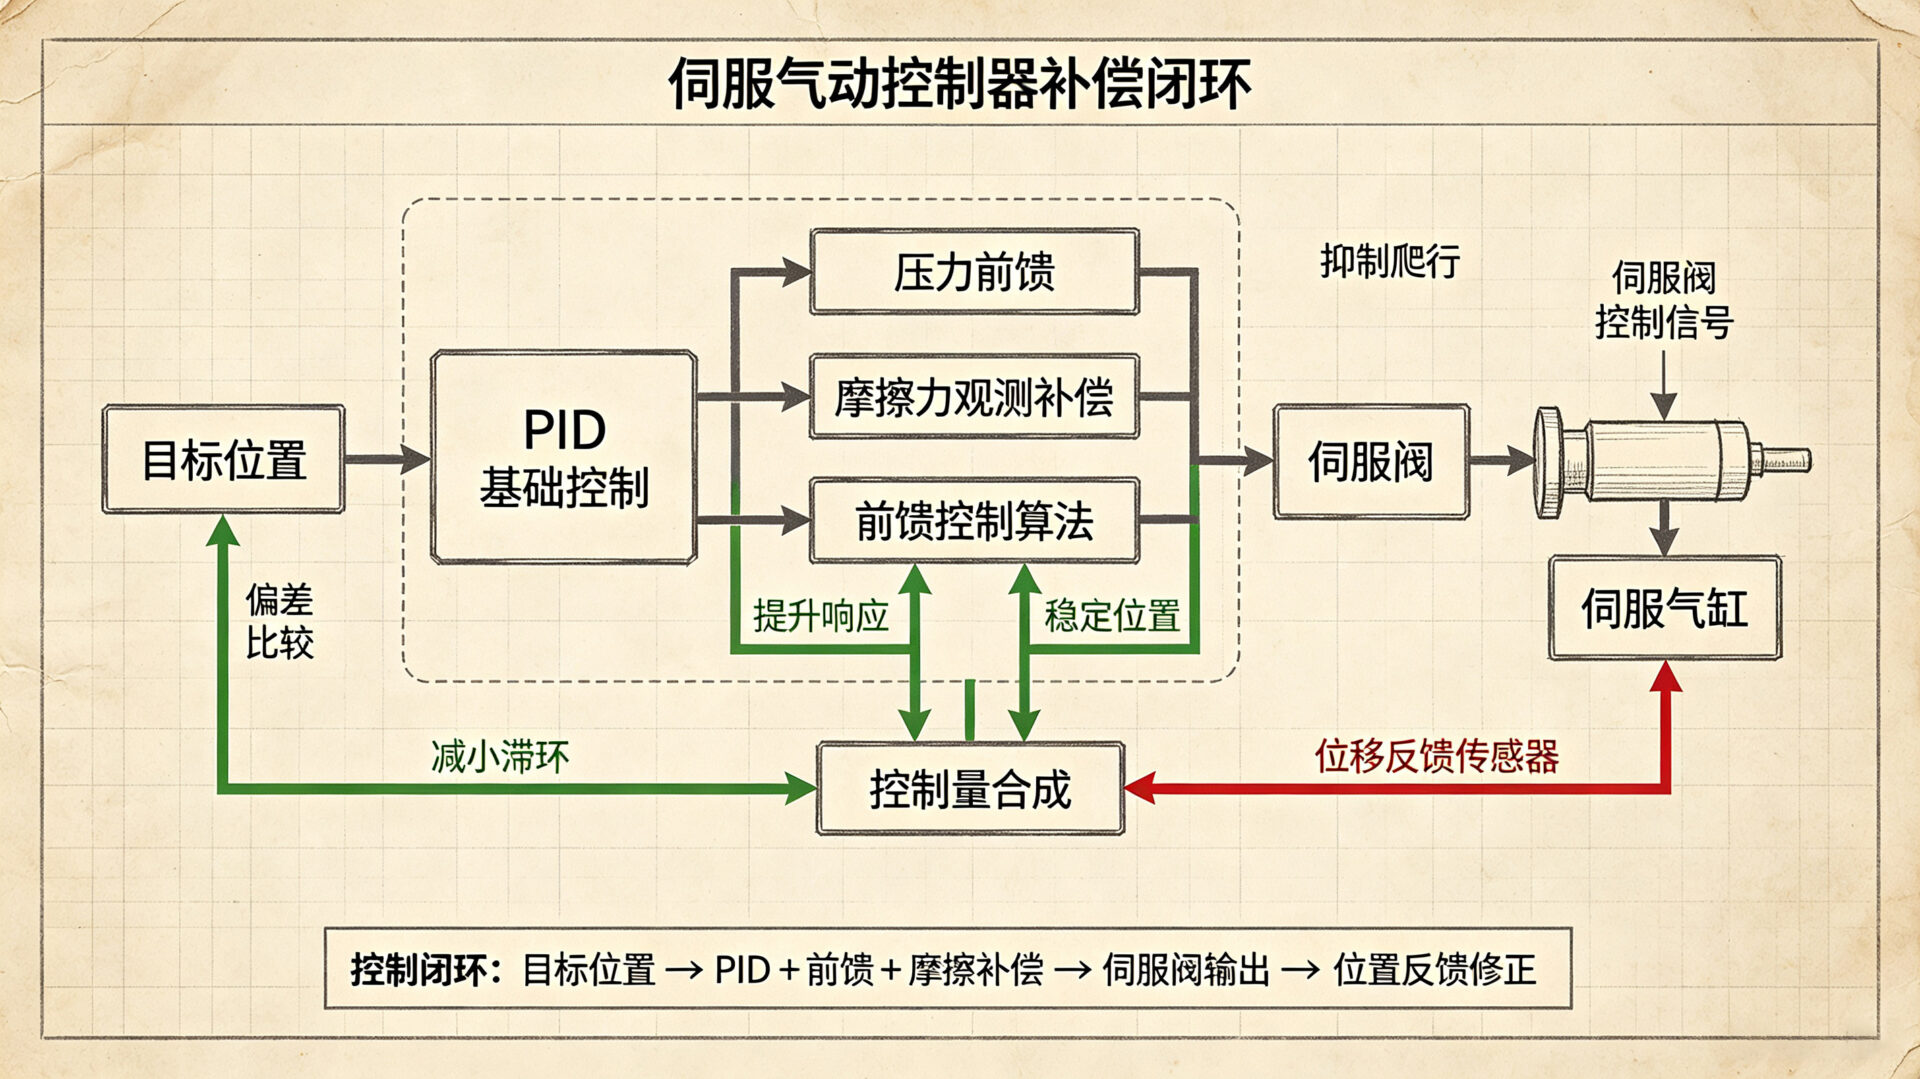
| 控制算法 | PID控制为基础,先进系统采用自适应控制、模糊控制、滑模控制或模型预测控制(MPC)来补偿气动非线性(如摩擦、压缩性)。 |
| 机械结构刚性 | 气缸导杆间隙、负载偏心、安装变形会引入机械误差。使用无杆气缸或带直线导轨的集成模块可提升刚性。 |
| 负载质量与惯量 | 负载越大,加减速阶段的气体压缩效应越明显,易引起超调或振荡,降低重复性。 |
| 温度与泄漏 | 气温变化影响气体密度;密封件老化导致内/外泄漏,破坏压力平衡,长期使用后精度下降。 |
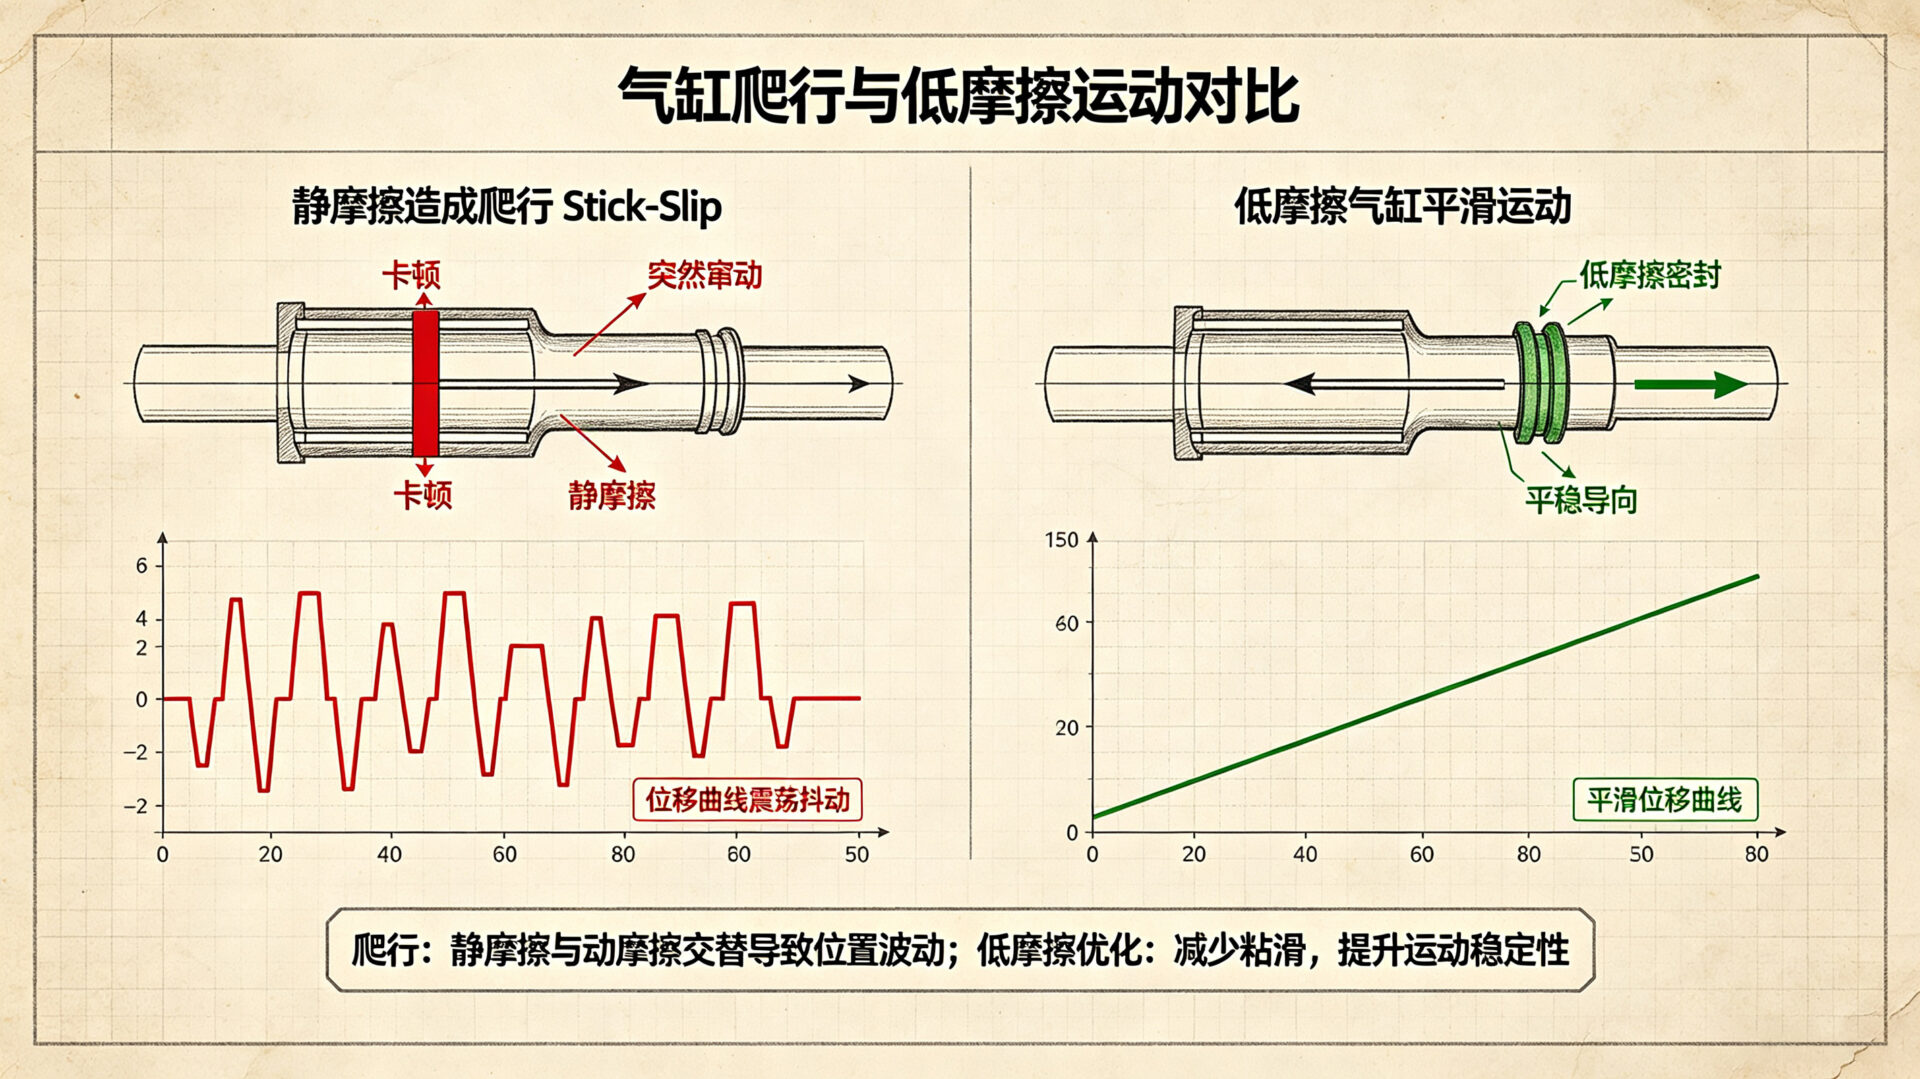
| 摩擦力非线性(静/动摩擦差异) | 气缸启动时的“爬行”现象(stick-slip)是主要误差源,可通过润滑优化或前馈补偿缓解。 |
三、提升重复定位精度的常用手段
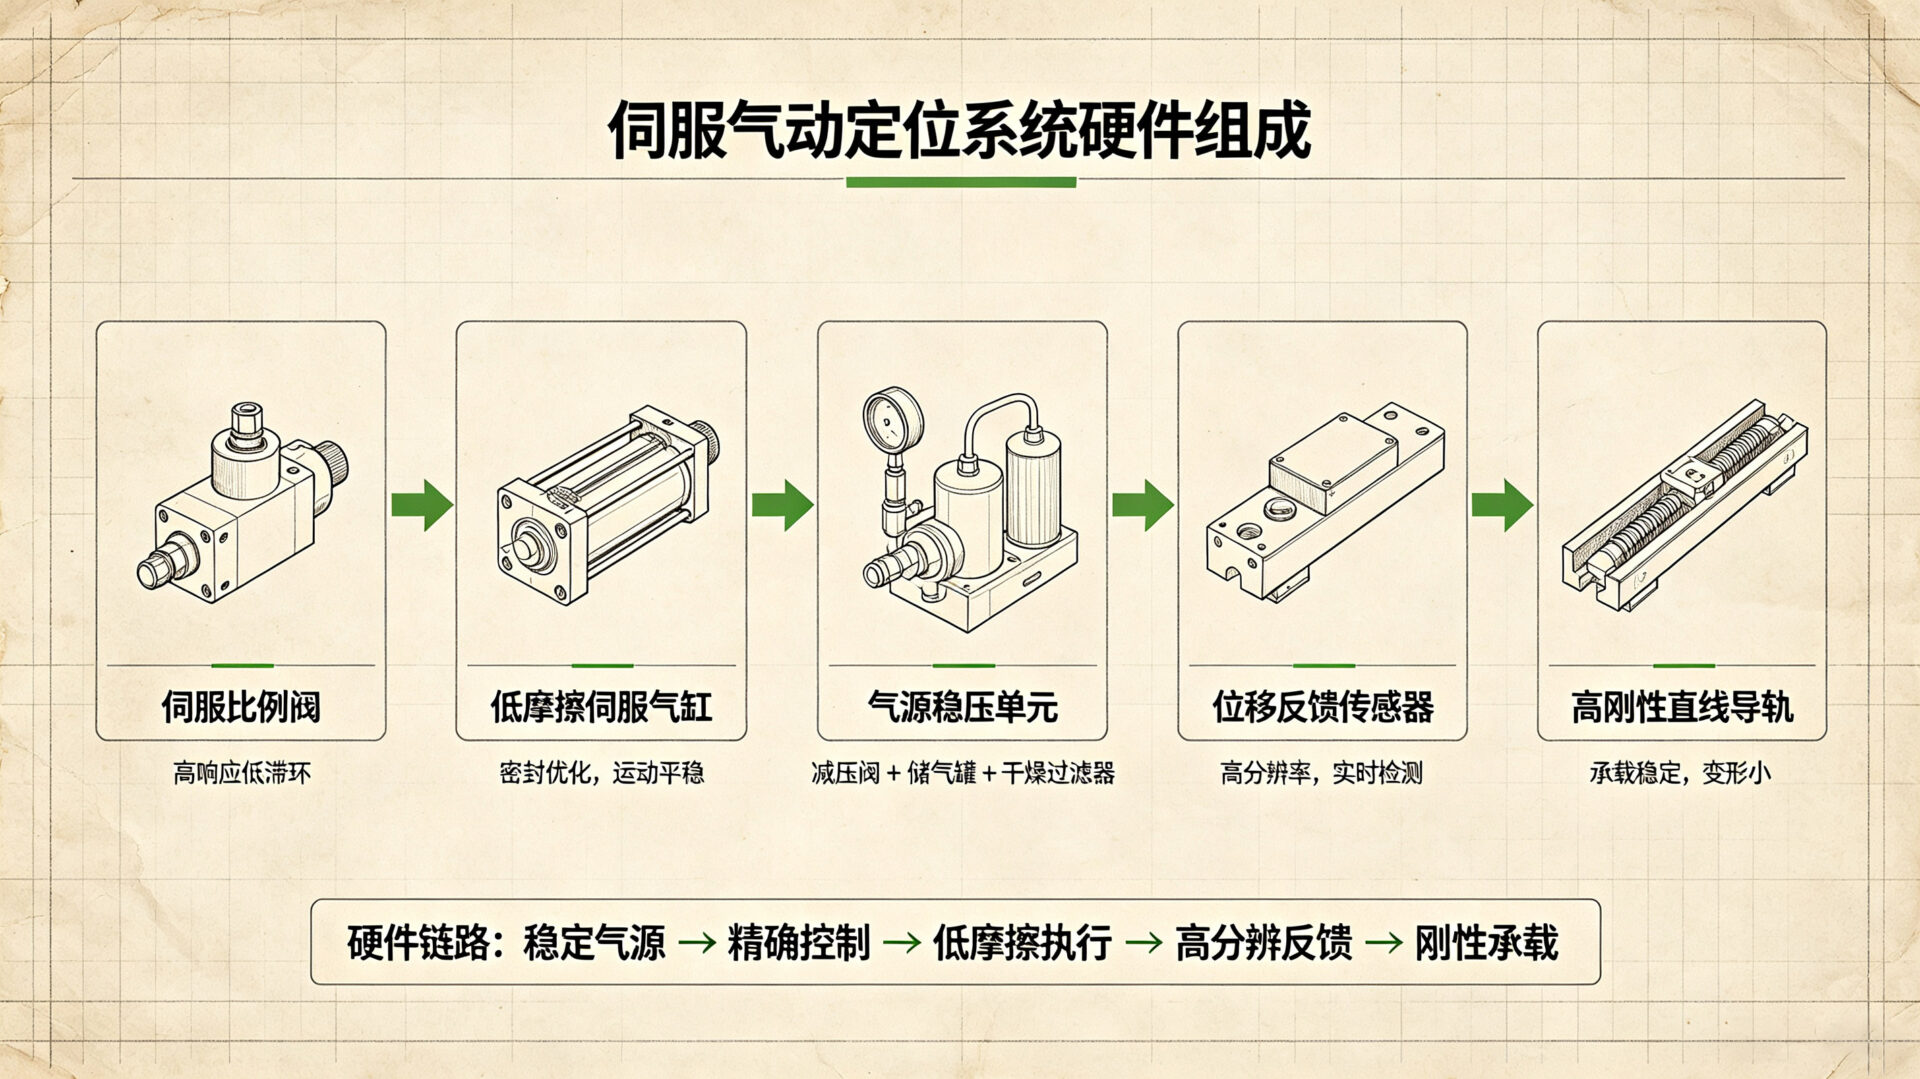
★ 1.采用伺服比例阀/伺服气动阀,降低滞环、提高响应带宽。
★ 2.选用低摩擦密封、气缸,减小摩擦力波动。
★ 3.稳定供气:稳压阀 + 储气罐 + 干燥过滤。
★ 4.增加压力前馈 + 摩擦力观测补偿 + 前馈控制。
★ 5.使用高分辨率线性反馈(如线性编码器)。
★ 6.控制频率 ≥ 1~2 kHz,保证动态刚度。
优化伺服气动系统的定位精度小技巧
▲ 1.选择高精度的伺服驱动器和气动执行器;
▲ 2.定期维护和校准系统,确保各部件处于最佳状态;
▲ 3.合理设计机械结构,减少摩擦和共振;
▲ 4.采用先进的控制算法,优化系统响应速度。
四、典型应用场景(依赖高重复定位精度)
★ 1.电子元件精密插装(如芯片封装)
★ 2.汽车零部件压装(轴承、销轴)
★ 3.实验室自动化取样
★ 4.高速分拣与定位平台(配合视觉系统)
★ 5.医疗设备中的轻负载精准运动
五、与电动伺服系统的对比
| 指标 | 伺服气动系统 | 电动伺服系统 |
| 重复定位精度 | ±5 ~ 20 μm | ±1 ~ 5 μm |
| 响应速度 | 极快(气体可压缩,适合冲击负载) | 快,但受限于电机惯量 |
| 成本 | 较低(尤其大行程) | 较高(电机+驱动器+减速机) |
| 维护 | 简单(但需气源处理) | 复杂(编码器、润滑、散热) |
| 功率密度 | 高(小体积输出大力) | 中等 |
| 能耗 | 持续供气有能耗浪费 | 仅运动时耗电 |
简单选型参考
1.重复定位 ±0.1 mm 以内:伺服气动可实现。
2.重复定位 ±0.01 mm 级别:气动已接近极限,优先选伺服电动缸。
3.高速、大推力、低成本、精度中等:伺服气动优势明显。
在实际应用中,伺服气动系统的设计和使用需要综合考虑以上因素,以达到所需的定位精度和重复定位精度。
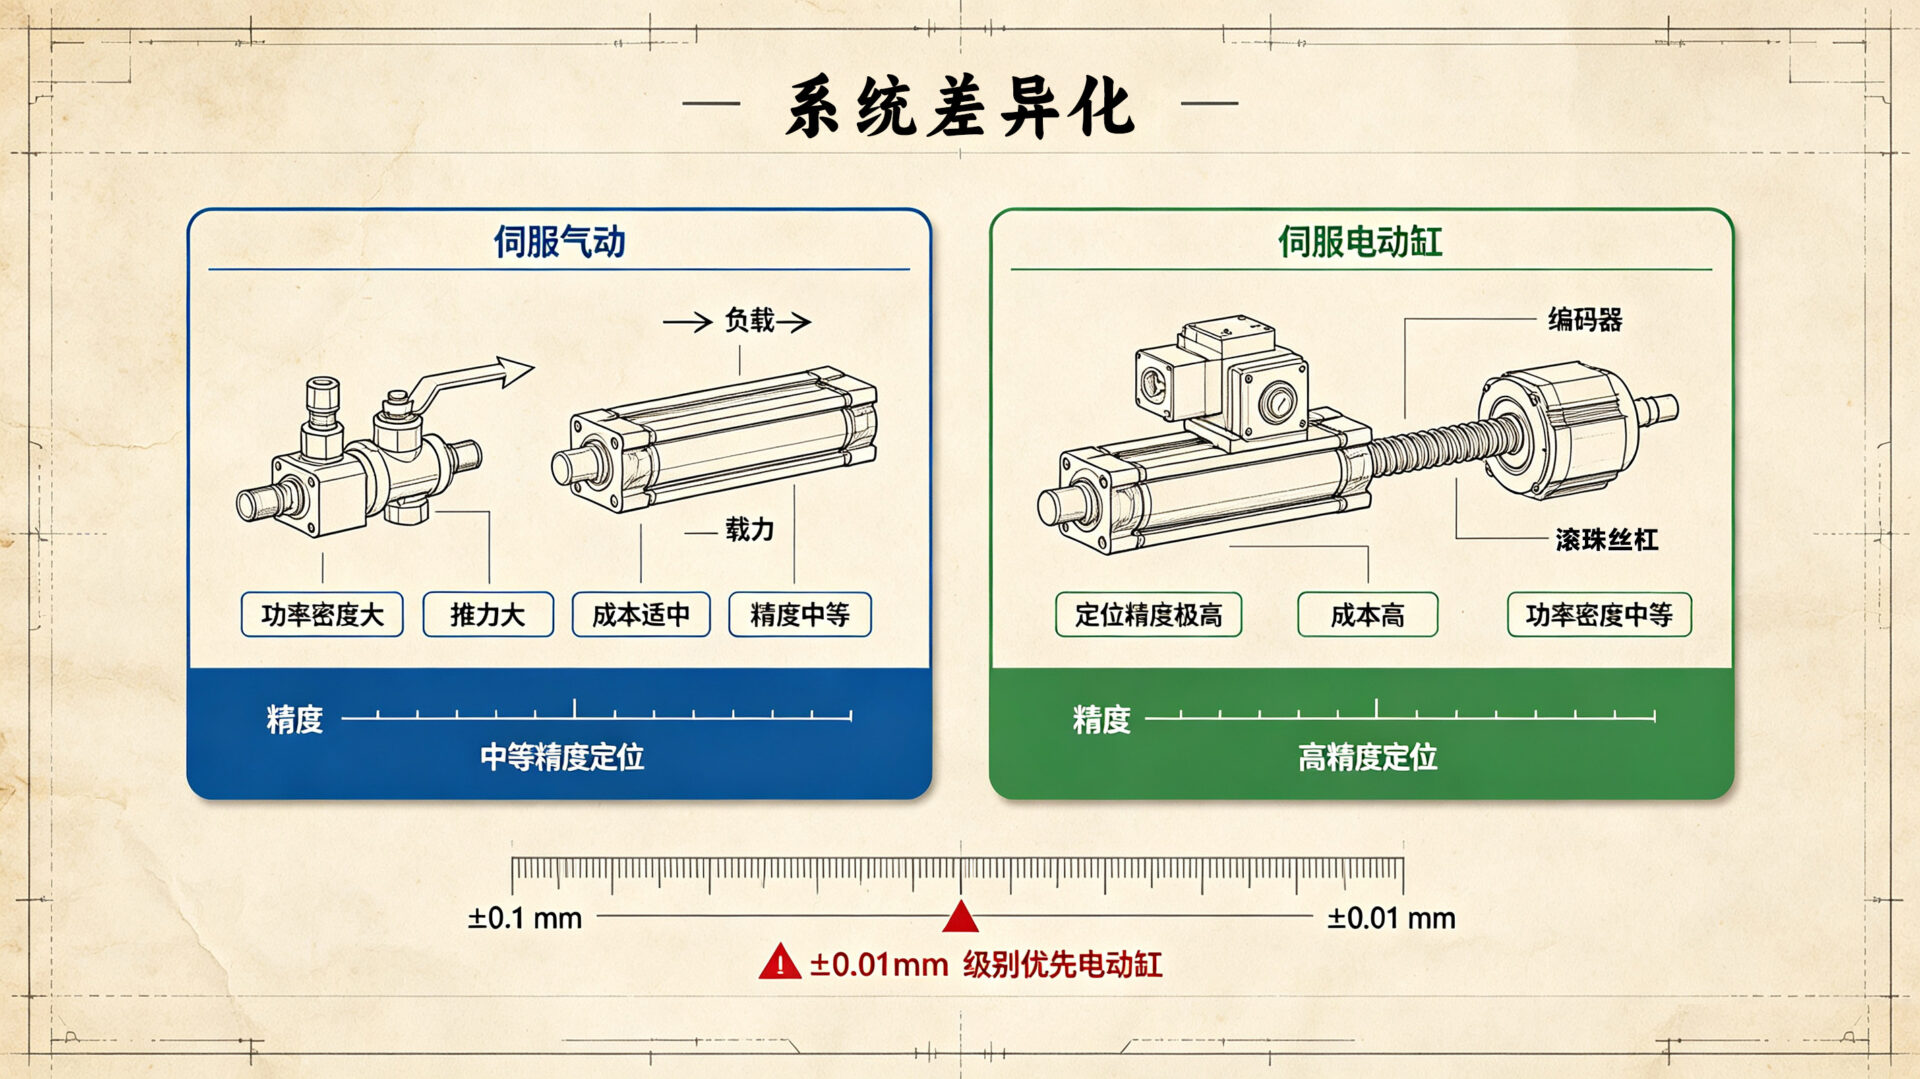
伺服气动系统的定位精度,是衡量其性能的重要指标。
无论是从理论还是实践层面来看,定位精度的提升都离不开系统设计、参数选择和控制算法的优化。
而重复定位精度,更是决定设备稳定性和产品质量的关键因素。